UG五轴编程刀轴“垂直于驱动体”与“相对于驱动体”详解
在UG NX五轴联动编程中,刀轴控制是决定加工精度、表面质量和加工可行性的核心环节,其中“垂直于驱动体”和“相对于驱动体”是曲面驱动、边界驱动等常用策略中最基础且易混淆的两种刀轴控制方式。二者均基于驱动几何(驱动体)的法向关系定义刀轴姿态,适用于复杂曲面、异形结构的加工,但在原理逻辑、操作灵活性和应用场景上存在显著差异。本文将从原理剖析、应用案例、核心区别三个维度,结合实操逻辑展开详解,帮助编程人员精准掌握两种方式的适用场景,规避编程误区。
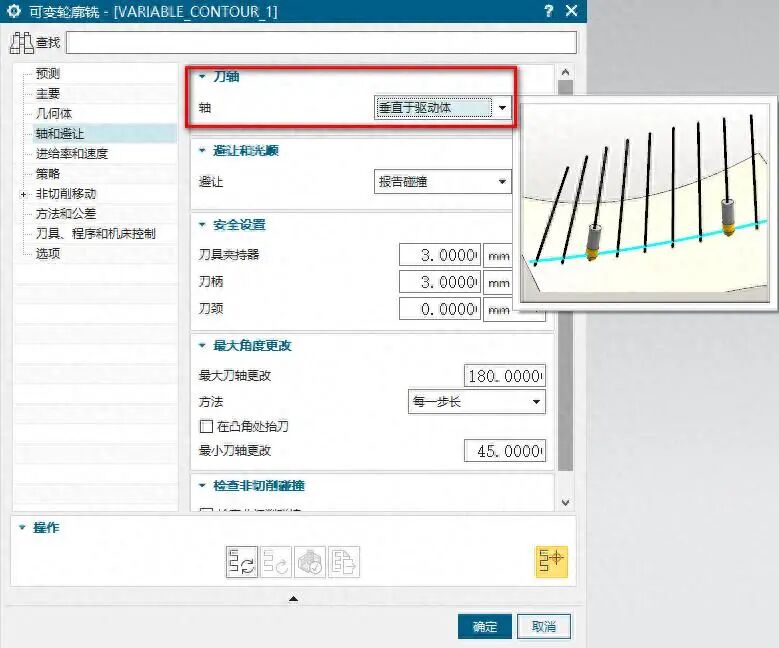
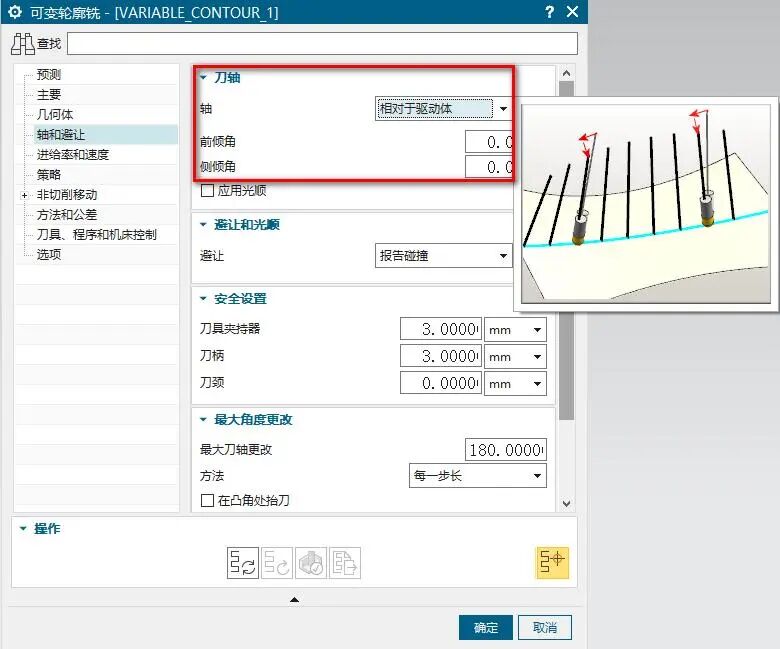
一、核心原理详解
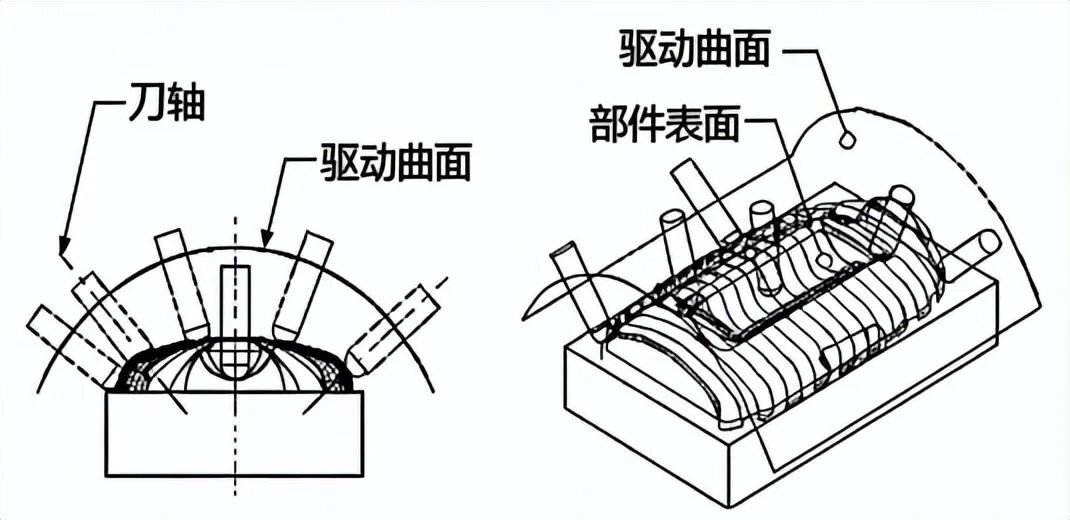
UG五轴编程中,刀轴控制的本质是通过定义刀具轴线的空间姿态,确保刀具与加工表面、驱动体之间形成合理的切削角度,同时规避干涉、保证切削稳定性。驱动体作为刀轴姿态的参考基准,其几何特征(平面、曲面、边界等)直接决定刀轴的变化规律,且需注意的是,基于驱动体的刀轴控制,有两种常见刀路生成方式:一是直接利用驱动面生成刀路,二是通过驱动面将驱动点投影到部件表面生成刀路,但无论采用哪种方式,刀轴方向始终以驱动体为核心基准,不受投影过程或部件表面形态的影响。“垂直于驱动体”与“相对于驱动体”的核心差异,在于刀轴与驱动体法向的相对关系。
(一)刀轴“垂直于驱动体”原理
刀轴“垂直于驱动体”,顾名思义,是指在整个加工过程中,刀具的轴线始终垂直于所选择的驱动体表面,且刀轴方向严格跟随驱动体的法向变化而动态调整,无任何额外角度偏移。其核心逻辑是将驱动体的法向矢量直接作为刀轴矢量,确保刀具与驱动体表面在每一个切触点都保持正交关系。
从UG编程底层逻辑来看,基于驱动体的刀路生成有两种方式:一种是直接以驱动面为加工基准,直接生成刀路;另一种是先在驱动体上生成有序的驱动点,再沿设定的投射矢量将驱动点映射(投影)到零件加工表面,最终生成刀心轨迹。但无论采用哪种刀路生成方式,刀轴方向始终以驱动体为核心基准,均由驱动体的法向的关系决定,与部件表面的法向无关。需要注意的是,该方式下刀轴仅受驱动体法向约束,无法手动设置前倾角、侧倾角等偏移角度,灵活性较差。
补充说明:若驱动体为平面,驱动体法向固定,因此刀轴姿态始终保持不变,此时等同于固定轴铣削的刀轴控制逻辑;若驱动体为曲面(如复杂自由曲面),驱动体各点法向随曲面曲率动态变化,刀轴也会随之同步摆动,实现五轴联动加工,且能保证刀轴与驱动体表面始终垂直。这种特性使得刀轴运动轨迹与驱动体曲面的光顺性高度一致,可获得更均匀的刀路分布。
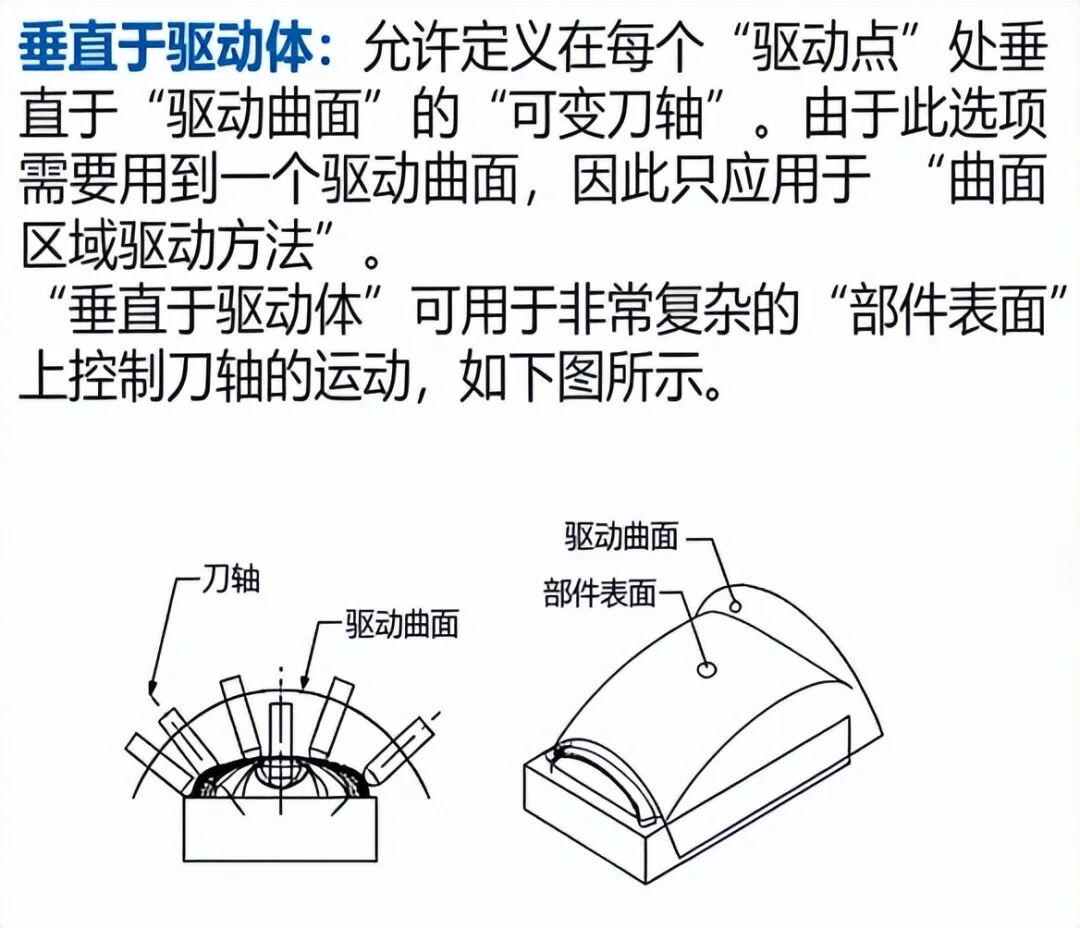
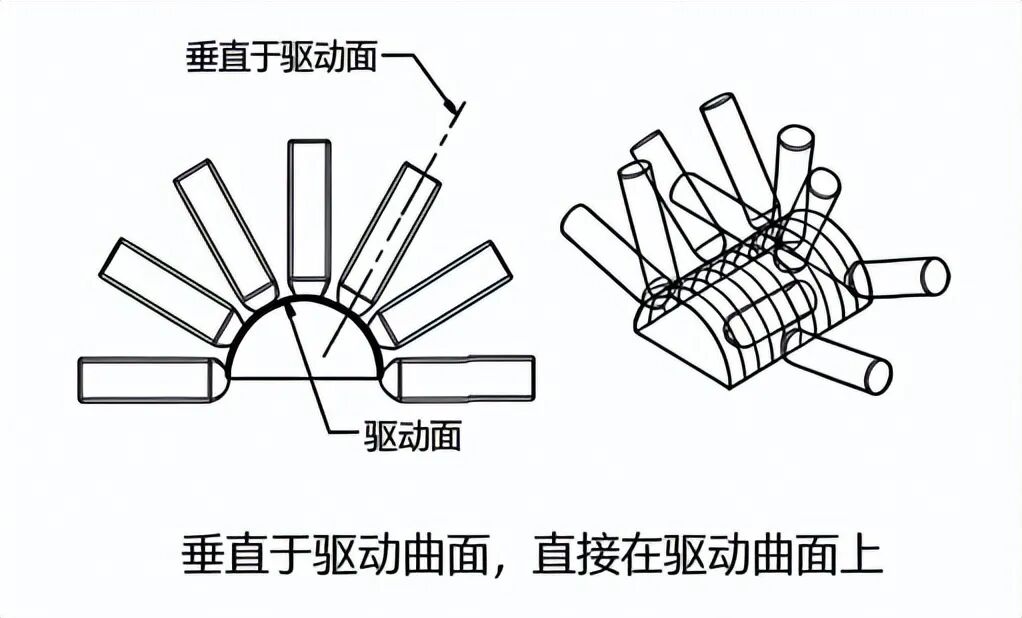
(二)刀轴“相对于驱动体”原理
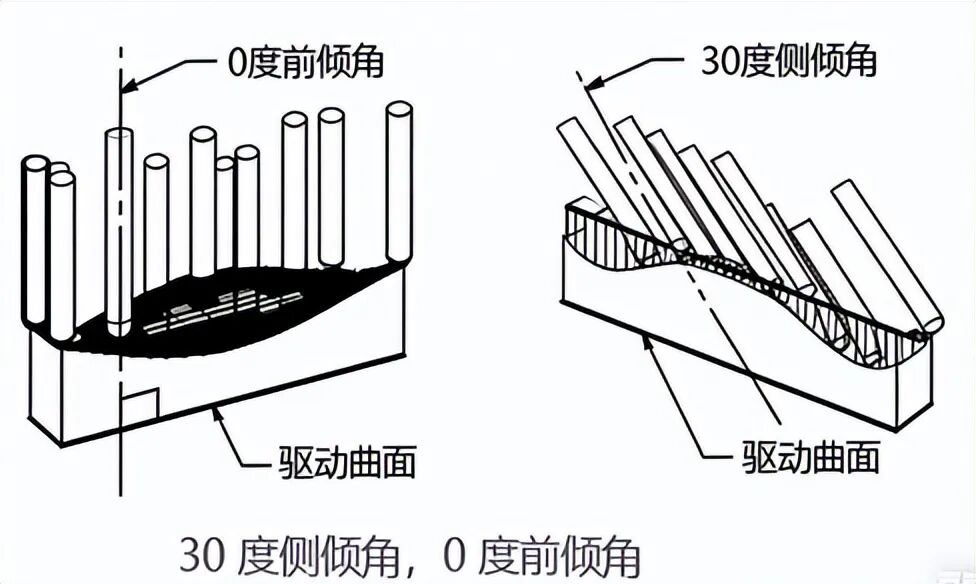
刀轴“相对于驱动体”,是在“垂直于驱动体”的基础上增加了角度可调性,核心是刀轴方向以驱动体的法向矢量为基准,可手动设置前倾角(沿刀具进给方向的角度偏移)和侧倾角(垂直于进给方向的角度偏移),从而灵活调整刀轴姿态,满足复杂加工场景的干涉规避和切削优化需求。
其原理逻辑为:基于驱动体的刀路生成有两种常见形式,可直接利用驱动面生成刀路,也可先确定驱动体各驱动点的法向矢量,将该法向作为刀轴的基准方向,再沿投射矢量将驱动点投影到部件表面,进而生成刀路。但无论采用哪种形式,刀轴方向始终以驱动体为核心基准,均围绕驱动体法向进行设置(或偏移),不受部件表面形态的影响。与“垂直于驱动体”不同,该方式下刀轴不再与驱动体表面严格正交,而是形成一个可控的倾斜角度,且前倾角、侧倾角可根据加工需求灵活调整,甚至可在不同加工区域设置不同的角度参数。
关键特点:刀轴姿态仍以驱动体法向为基础,不会脱离驱动体的几何约束,同时通过角度偏移实现姿态优化,兼顾了加工稳定性和灵活性,是五轴编程中应用更广泛的刀轴控制方式之一,尤其适用于存在干涉风险或需要优化切削角度的复杂零件加工。
二、应用案例类型
两种刀轴控制方式的应用场景,核心取决于驱动体的几何特征、零件加工要求(精度、表面质量)以及是否存在干涉风险。以下结合实际生产中的典型案例,详细说明二者的适用场景,贴合UG编程实操逻辑。
(一)刀轴“垂直于驱动体”应用案例
该方式的核心优势是刀轴与驱动体贴合度高、刀路均匀,无需手动调整角度,编程简单,适用于驱动体规则、无干涉风险、对表面质量要求较高且无需角度偏移的场景,尤其适合曲面精铣、简单异形面加工。
案例1:平面/缓变曲面精铣
场景:模具型腔的平面底面、缓变曲面(曲率变化小)精铣,驱动体选择型腔底面或缓变曲面本身,采用曲面驱动方法。此时驱动体法向固定或缓慢变化,刀轴垂直于驱动体,可保证刀具底面与加工表面完全贴合,避免出现切削纹路不均匀、表面凹凸等问题。例如汽车覆盖件模具的型腔平缓区域精铣,可采用该方式配合边界驱动,实现高效全覆盖加工,无需复杂角度设置,大幅降低编程难度和调试时间。
案例2:简单曲面轮廓加工(无干涉)
场景:小型异形零件的外轮廓曲面加工,如小型叶片的叶面粗加工、简单曲面装饰件的精铣,驱动体选择零件的外轮廓曲面,无相邻结构遮挡,无干涉风险。此时刀轴跟随驱动体法向动态摆动,确保刀具始终垂直于加工表面,切削力均匀,减少刀具磨损,同时保证曲面轮廓的加工精度,避免出现过切、欠切现象。例如小型塑料件的曲面外壳加工,采用该方式可快速生成光顺刀路,无需调整角度,提升加工效率。
案例3:4轴回转体表面加工
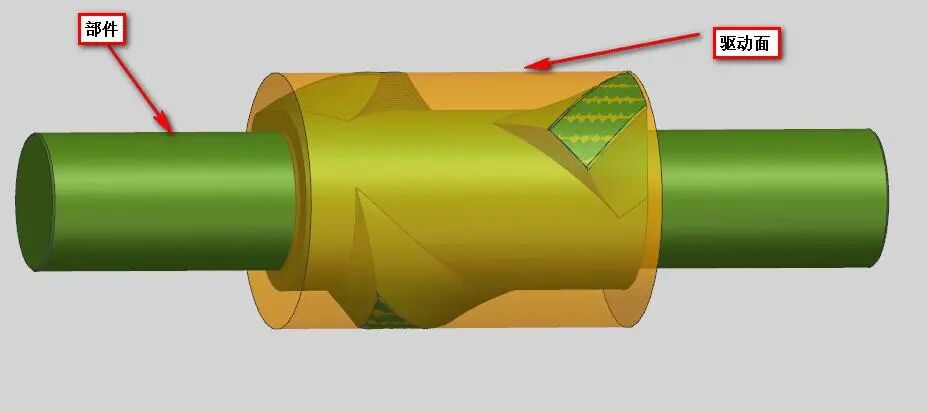
场景:4轴机床加工回转体零件(如圆柱凸轮、环形槽零件),驱动体选择回转体的柱面,采用边界驱动或曲线驱动。此时刀轴垂直于驱动体(柱面),刀轴方向始终沿柱面的径向,配合4轴旋转运动,可实现回转体表面的均匀切削,避免出现刀路重叠或漏切,尤其适合环形槽的分层精铣,编程简单且加工稳定性高。
(二)刀轴“相对于驱动体”应用案例
该方式的核心优势是灵活性强,可通过角度偏移规避干涉、优化切削角度,适用于驱动体复杂、存在干涉风险、需要调整切削姿态的场景,尤其适合深腔、倒扣、复杂曲面的五轴联动加工。
案例1:深腔零件加工(规避刀杆干涉)
场景:深腔零件(腔深大于刀杆长度的1.5倍)、带有倒扣结构的型腔加工,驱动体选择型腔内壁曲面,存在刀杆与腔壁干涉的风险。此时采用“相对于驱动体”方式,设置适当的侧倾角(通常5°-15°),使刀轴向腔外倾斜,避开腔壁,同时保证刀具切削刃与加工表面有效接触。例如模具滑块的倒扣面加工,驱动体选择倒扣曲面,设置10°侧倾角,可有效规避刀杆与滑块主体的干涉,实现倒扣面的一次性精铣,无需二次装夹,提升加工效率和精度,避免二次装夹带来的定位误差。
案例2:复杂曲面精加工(优化切削角度)
场景:航空航天零部件(如整体叶盘、复杂叶片)的叶面精加工,驱动体选择叶片的叶面曲面,叶面曲率变化剧烈,且相邻叶片间隙狭窄,存在干涉风险。此时采用“相对于驱动体”方式,设置合理的前倾角(通常3°-8°),优化刀具与叶面的切削角度,减少切削力,避免刀具震颤,同时通过侧倾角调整,避开相邻叶片,实现无干涉连续切削。例如整体叶盘的叶片精铣,驱动体选择叶片压力面,设置5°前倾角和8°侧倾角,可保证叶面加工质量,满足航空零部件的高精度要求,同时延长刀具寿命,避免因切削角度不合理导致的叶面划痕。
案例3:不规则曲面多面加工(姿态可调)
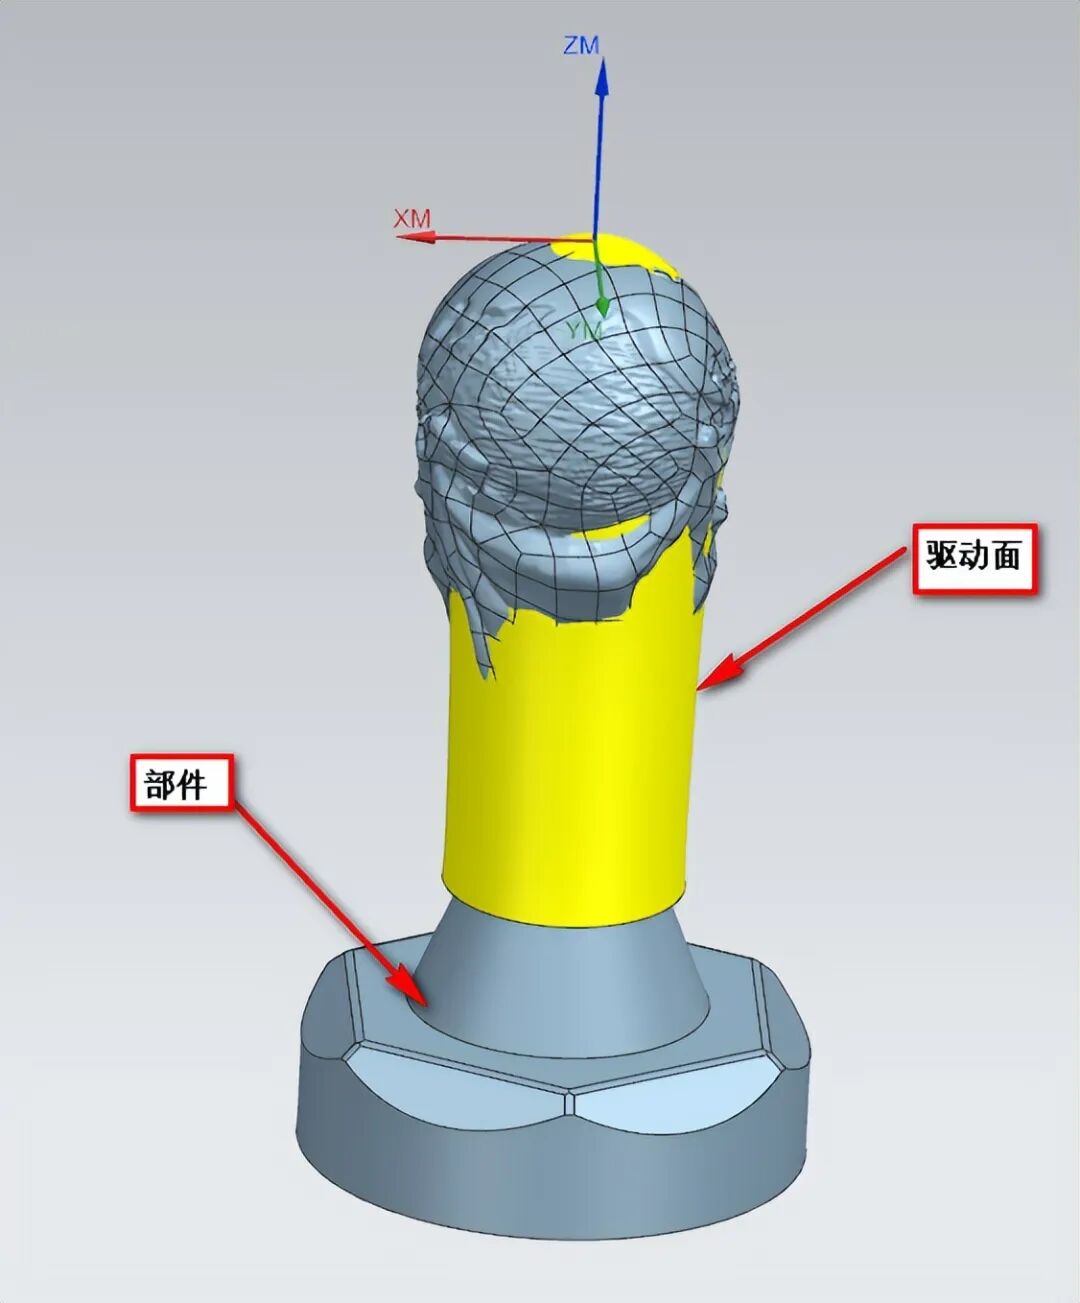
场景:不规则异形零件(如艺术品摆件、复杂工装夹具)的多曲面加工,驱动体为多个连续的不规则曲面,各曲面法向变化剧烈,且需要兼顾不同曲面的切削需求。此时采用“相对于驱动体”方式,可针对不同曲面区域设置不同的前倾角、侧倾角,灵活调整刀轴姿态,确保每个曲面的切削角度合理,同时规避各曲面之间的干涉。例如复杂艺术摆件的曲面精铣,驱动体选择整体曲面,在曲率较大的区域设置较小的前倾角,在平缓区域设置较大的前倾角,实现全曲面的高质量加工,兼顾精度和表面美观度。
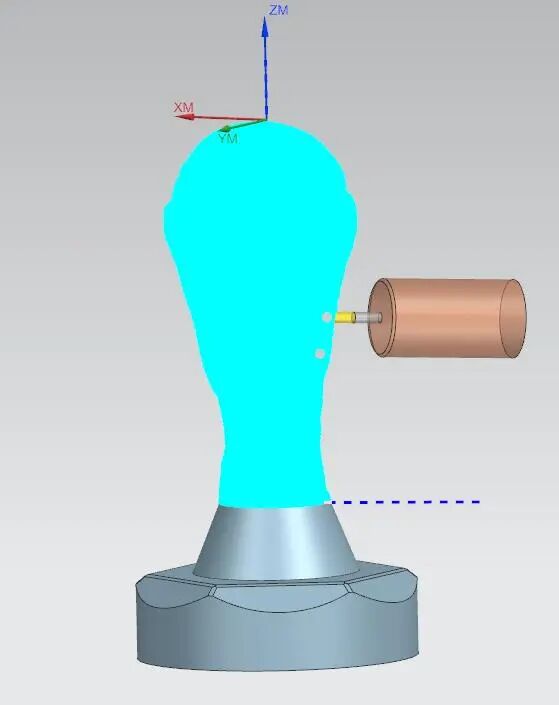
三、核心区别对比
为更清晰区分两种刀轴控制方式,便于编程人员快速选型,以下从原理、操作灵活性、干涉规避能力、加工效果、适用场景五个核心维度进行对比,结合UG编程实操细节,突出关键差异点:
对比维度 | 刀轴“垂直于驱动体” | 刀轴“相对于驱动体” |
核心原理 | 刀轴始终垂直于驱动体表面,刀轴矢量=驱动体法向矢量,无角度偏移,刀轴运动完全跟随驱动体法向变化,与投射矢量配合完成刀路生成。 | 刀轴以驱动体法向为基准,可设置前倾角、侧倾角,刀轴矢量=驱动体法向矢量+角度偏移,姿态可灵活调整,兼顾驱动体约束和切削需求。 |
操作灵活性 | 低,无需设置角度参数,编程简单,仅需选择驱动体,系统自动生成刀轴方向,无额外可调参数,适合新手操作。 | 高,可手动调整前倾角、侧倾角,可针对不同加工区域设置不同角度,适配复杂加工需求,对编程人员操作经验有一定要求。 |
干涉规避能力 | 弱,无法通过调整刀轴角度规避干涉,仅适用于无干涉、无遮挡的加工场景,若存在干涉则无法生成有效刀路,易出现刀杆碰撞或过切风险。 | 强,可通过调整侧倾角、前倾角,改变刀轴姿态,避开工件、夹具或刀杆的干涉,适配深腔、倒扣、狭窄间隙等复杂场景,降低加工风险。 |
加工效果 | 刀路均匀,切削力稳定,表面粗糙度均匀,适合精铣平面、缓变曲面,无角度偏移导致的切削纹路差异,但无法优化切削角度,对刀具磨损的优化作用有限。 | 可通过角度优化切削力,减少刀具震颤和磨损,适配复杂曲面的切削需求,表面质量更优(尤其复杂曲面),但角度设置不当易导致刀路紊乱、表面出现波纹,需精准调试参数。 |
适用场景 | 平面、缓变曲面精铣,简单异形面加工,4轴回转体加工,无干涉、无遮挡,对角度调整无需求的场景,适合大批量、标准化零件加工,编程效率高。 | 深腔、倒扣零件加工,复杂曲面(如叶片、整体叶盘)加工,存在干涉风险,需要优化切削角度的场景,适合高精度、复杂异形零件的五轴联动加工,适配多品种、小批量生产需求。 |
四、实操注意事项
1. 驱动体选择:两种方式均依赖驱动体的法向精度,因此驱动体需选择精度高、光顺性好的曲面或边界,避免驱动体存在毛刺、破损,否则会导致刀轴姿态异常,出现过切、欠切或刀路紊乱,尤其曲面驱动时,驱动面的质量直接决定刀轨质量。
2. 角度设置(相对于驱动体):前倾角、侧倾角的设置需结合刀具类型、加工材料和零件结构,通常前倾角控制在3°-8°,侧倾角控制在5°-15°,角度过大易导致刀轴摆动剧烈,影响加工稳定性,甚至出现机床报警;角度过小则无法达到干涉规避或切削优化的效果,需通过UG刀路仿真功能提前验证。
3. 刀路仿真:无论采用哪种方式,编程完成后均需通过UG的刀路仿真功能,检查刀轴姿态是否合理、是否存在干涉,尤其“相对于驱动体”方式,角度设置不当易出现干涉,需重点验证刀杆与工件、夹具的距离,避免加工事故。
4. 投射矢量配合:两种方式均需与投射矢量合理配合,若投射矢量选择不当(如Z向投射加工垂直侧壁),会导致驱动点投射失败,刀路残缺不全,建议结合驱动体和零件几何特征,选择“垂直于驱动体”“垂直于部件”或“指定矢量”等投射方式,确保刀路生成有效。
五、总结
UG五轴编程中,刀轴“垂直于驱动体”和“相对于驱动体”的核心差异在于刀轴与驱动体法向的相对关系——前者固定正交、操作简单,适合简单场景的高效加工;后者角度可调、灵活性强,适合复杂场景的高精度加工。编程人员在实际操作中,需根据驱动体特征、零件加工要求和干涉情况,合理选择刀轴控制方式:无干涉、简单曲面优先选择“垂直于驱动体”,提升编程和加工效率;有干涉、复杂曲面则选择“相对于驱动体”,通过角度调整优化加工效果,同时结合刀路仿真和参数调试,确保加工精度和安全性。
两种方式并非相互独立,在实际生产中,可结合零件不同区域的加工需求,灵活切换使用,兼顾加工效率和加工质量,充分发挥UG五轴编程的优势,适配模具制造、航空航天、汽车零部件等不同领域的复杂加工需求。